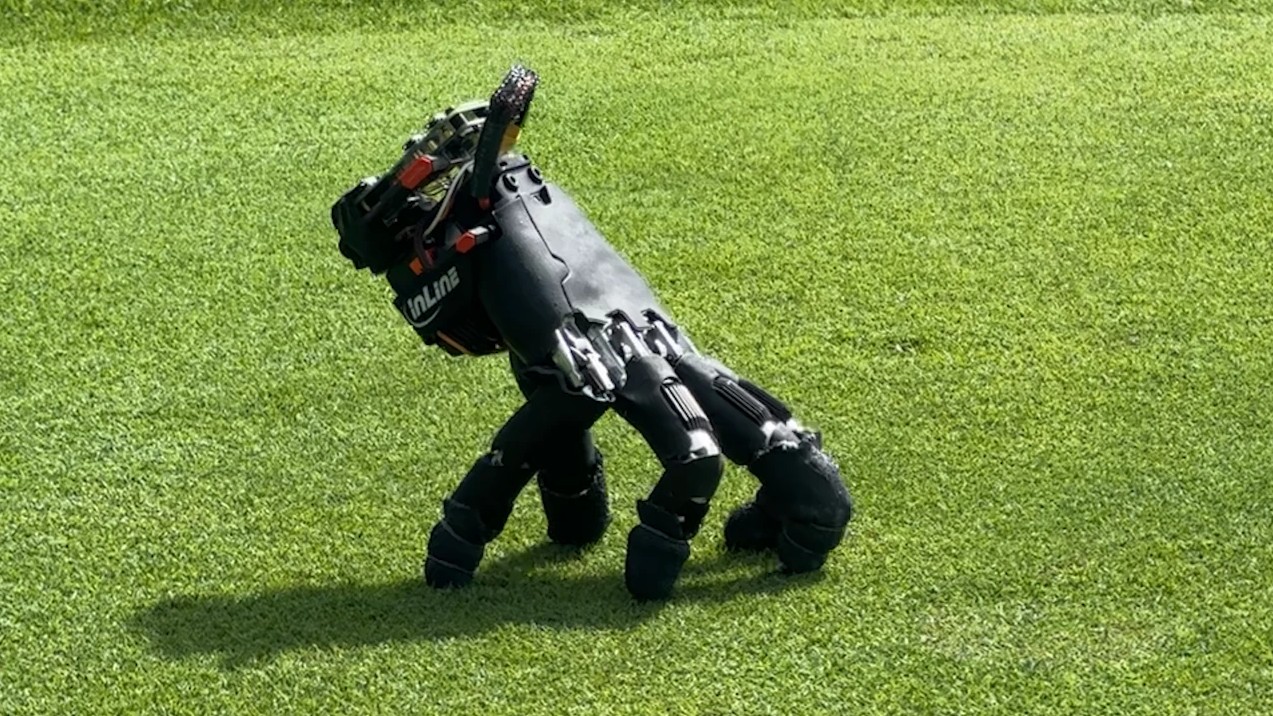
Oderwana od reszty robota dłoń, która sama chodzi, omija przeszkody, naciska klawisze i podnosi się po upadku. To nie nowy horror, ale niezwykły wynalazek, który zaskakuje pomysłowością i możliwościami.
Autonomiczną robotyczną dłoń zbudował zespół naukowców z Soft Robotics Lab na Politechnice Federalnej w Zurychu. Robot ten chodzi po różnych powierzchniach, odzyskuje sprawność po upadkach, naciska klawisze i pcha obiekty posiadając tylko palce dłoni.
Aby taki eksperyment w ogóle był możliwy, badacze musieli rozwiązać jeden podstawowy problem. Zwykła robotyczna dłoń jest przecież częścią większej konstrukcji. Jej ramię dostarcza energię, sterowanie i moc obliczeniową, a sama dłoń wykonuje tylko polecenia.
W przypadku projektu z ETH Zurich wszystko to trzeba było zmieścić bezpośrednio na dłoni. Konstruktorzy zamontowali więc niewielki moduł zawierający akumulator, czujniki oraz komputer odpowiedzialny za sterowanie robotem.
Robotyczna dłoń przypomina ludzką. Ma 5 palców, 20 stawów (po cztery na każdy palec), waży 818 g i chodzi bez problemu po 14 różnych powierzchniach.
Pięć palców musi jednocześnie pełnić funkcję nóg
Na papierze pomysł wygląda stosunkowo prosto. W praktyce okazał się znacznie trudniejszy. Ludzkie palce nie zostały przecież stworzone do chodzenia. Nie są identyczne, mają różne długości i zakresy ruchu, a do tego wszystkie są połączone z jedną dłonią. Sama powierzchnia dłoni nie jest ustawiona idealnie poziomo względem podłoża.
Robot musi więc zachowywać równowagę w sytuacji, w której jeden z jego palców właśnie odrywa się od ziemi.
Wyobraźmy sobie, iż maszyna chce zrobić krok wskazującym palcem. Musi go unieść i przesunąć do przodu. W tym samym momencie pozostałe cztery palce muszą odpowiednio zmienić swoje położenie, aby dłoń nie przewróciła się na bok. Następnie nowy punkt podparcia przejmuje ciężar i można wykonać kolejny ruch.
Naukowcy rozwiązali ten problem, przypisując każdemu opuszkowi indywidualny punkt docelowy. System uwzględnia naturalną pozycję dłoni i na tej podstawie wyznacza, gdzie powinien znaleźć się konkretny palec. W zależności od wykonywanego zadania robot sam ustala również kolejność kolejnych kroków.
Jednym z najbardziej efektownych testów było wykorzystanie robotycznej dłoni do gry w Sokobana. To logiczna gra, w której gracz przesuwa skrzynie na wyznaczone pola, wykorzystując do tego odpowiednie ruchy postaci.
W tym przypadku dłoń naciskała klawisze strzałek na klawiaturze. Nie chodziło oczywiście o ustanowienie rekordu w grze. Eksperyment miał pokazać, iż ta sama konstrukcja potrafi najpierw przemieścić się do odpowiedniego miejsca, a następnie precyzyjnie oddziaływać na interfejs zaprojektowany dla człowieka.
Sztuczna inteligencja nauczyła dłoń chodzić
Nie zaprogramowano manualnie każdej możliwej kombinacji ruchów. Zamiast tego naukowcy wykorzystali uczenie ze wzmocnieniem, czyli metodę, w której robot uczy się poprzez wielokrotne wykonywanie zadań i otrzymywanie informacji zwrotnej na temat swoich działań.
Najpierw dłoń trenowała w specjalnym symulatorze. Pozwalało to przeprowadzać wiele prób równocześnie, bez ryzyka uszkodzenia prawdziwego urządzenia. Robot mógł więc tysiące razy próbować wykonać określony ruch, przewracać się, korygować zachowanie i ponownie podejmować próbę.
Możliwości robota sprawdzono na 14 różnych rodzajach powierzchni, zarówno wewnątrz budynków, jak i na zewnątrz. Był wśród nich asfalt, metal, płytki, trawa, żwir oraz nierówne i uszkodzone kamienne podłoże.
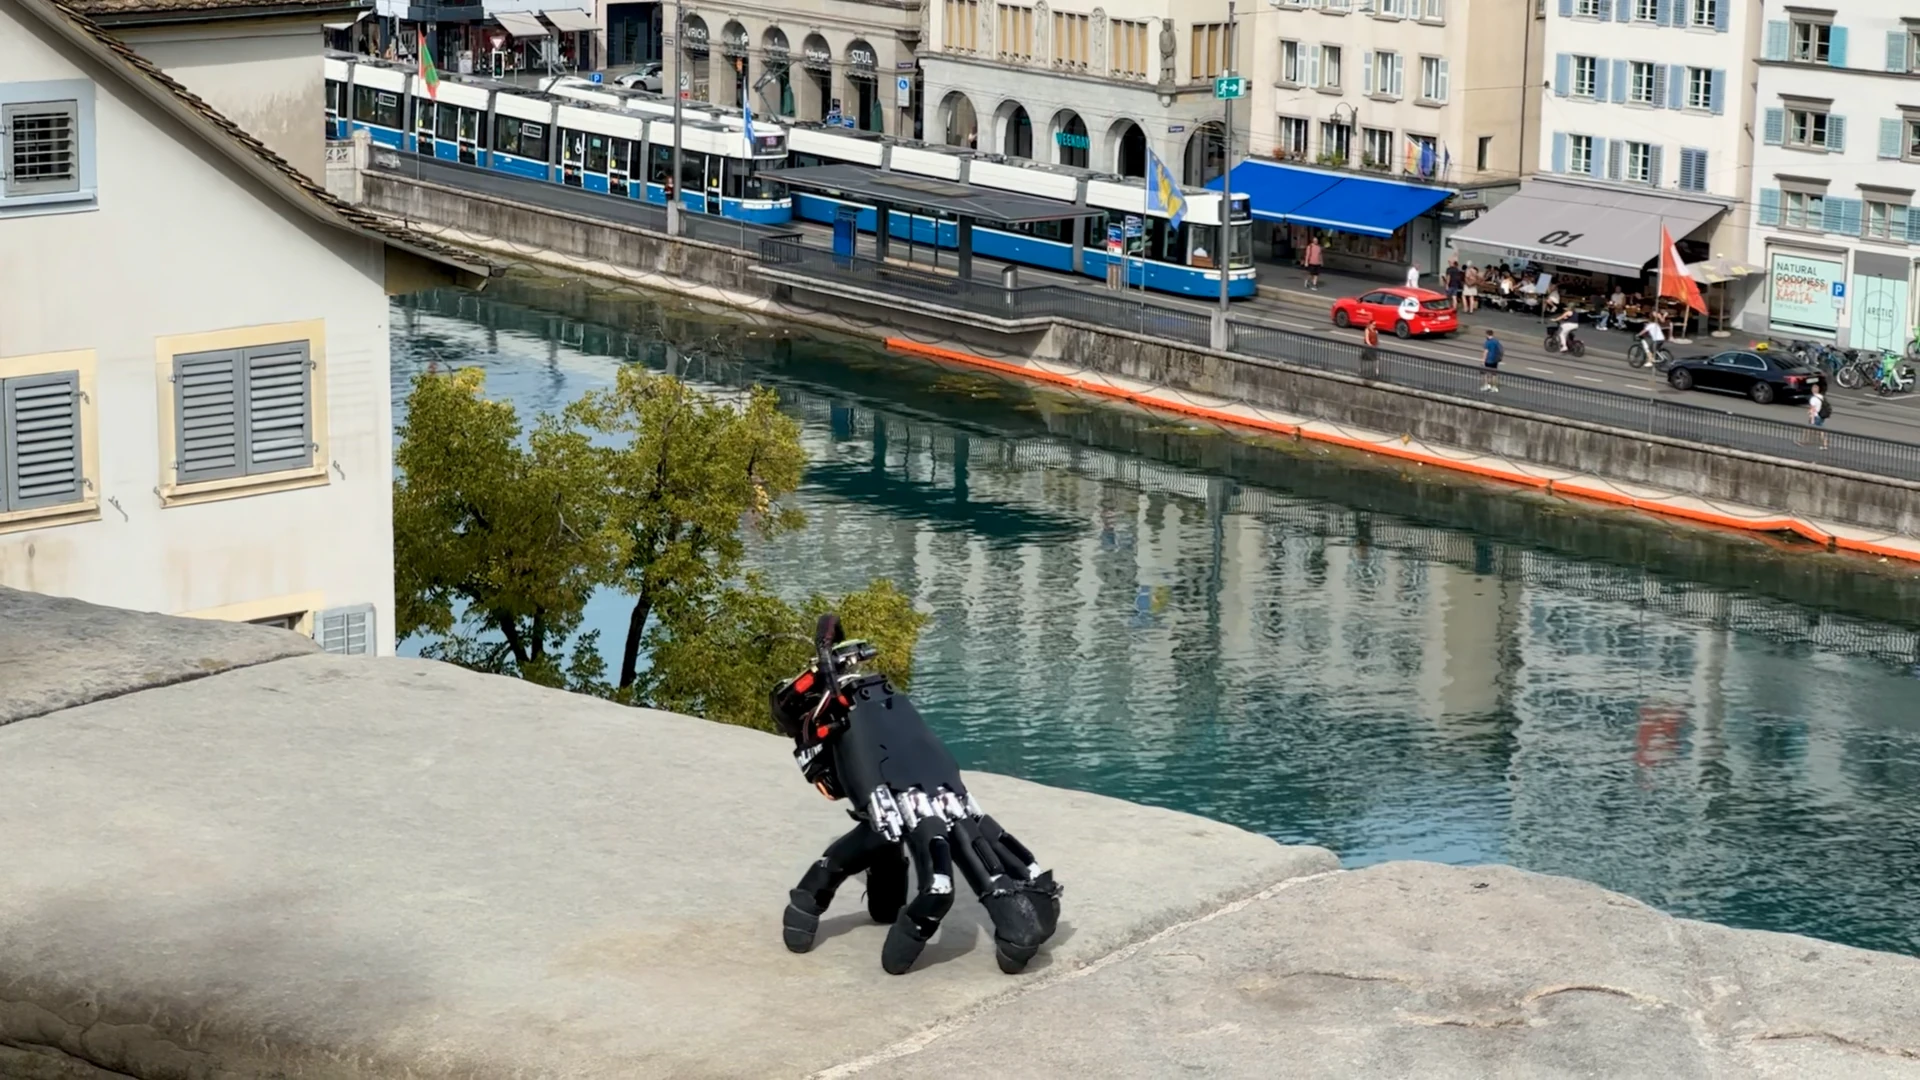 Robotyczna dłoń z Soft Robotics Lab na Politechnice Federalnej w Zurychu.
Dłoń potrafi chodzić, pełzać i zmieniać kierunek. Jej palce nie służą więc wyłącznie jako zastępcze nogi. przez cały czas mogą wykonywać zadania, do których normalnie wykorzystuje się robotyczną rękę.
W jednym z eksperymentów maszyna naciskała klawisze klawiatury. W innym przesuwała niewielki sześcian w kierunku wyznaczonego celu. To pokazuje, iż robot może połączyć dwie funkcje, które w klasycznych konstrukcjach są zwykle rozdzielone: przemieszczanie się i manipulowanie przedmiotami.
Robotyczna dłoń potrafi podnieść się po upadku. Po przewróceniu maszyna wykorzystuje swoje pięć palców, aby ponownie oprzeć się na podłożu i odzyskać adekwatną pozycję. To z pozoru drobna umiejętność, ale dla autonomicznego robota ma ogromne znaczenie.
Wzorem była Rodzina Adamsów
Naukowcy nie ukrywają inspiracji filmem Rodzina Adamsów i słynną już Rączką.
Wykorzystanie palców w roli nóg, na wzór postaci Rączki (ang. Thing) z Rodziny Addamsów, pozwoliłoby uniknąć stosowania oddzielnego mechanizmu lokomocji. Dzięki wbudowanemu zasilaniu i układom obliczeniowym platforma ta jest w pełni autonomiczna. Zastosowane przez nas podejście oparte na uczeniu ze wzmocnieniem uwzględnia zróżnicowanie palców dłoni, a proces uczenia odbywa się w symulatorze skalibrowanym na podstawie pomiarów rzeczywistego urządzenia – opisują urzadzenie twórcy.
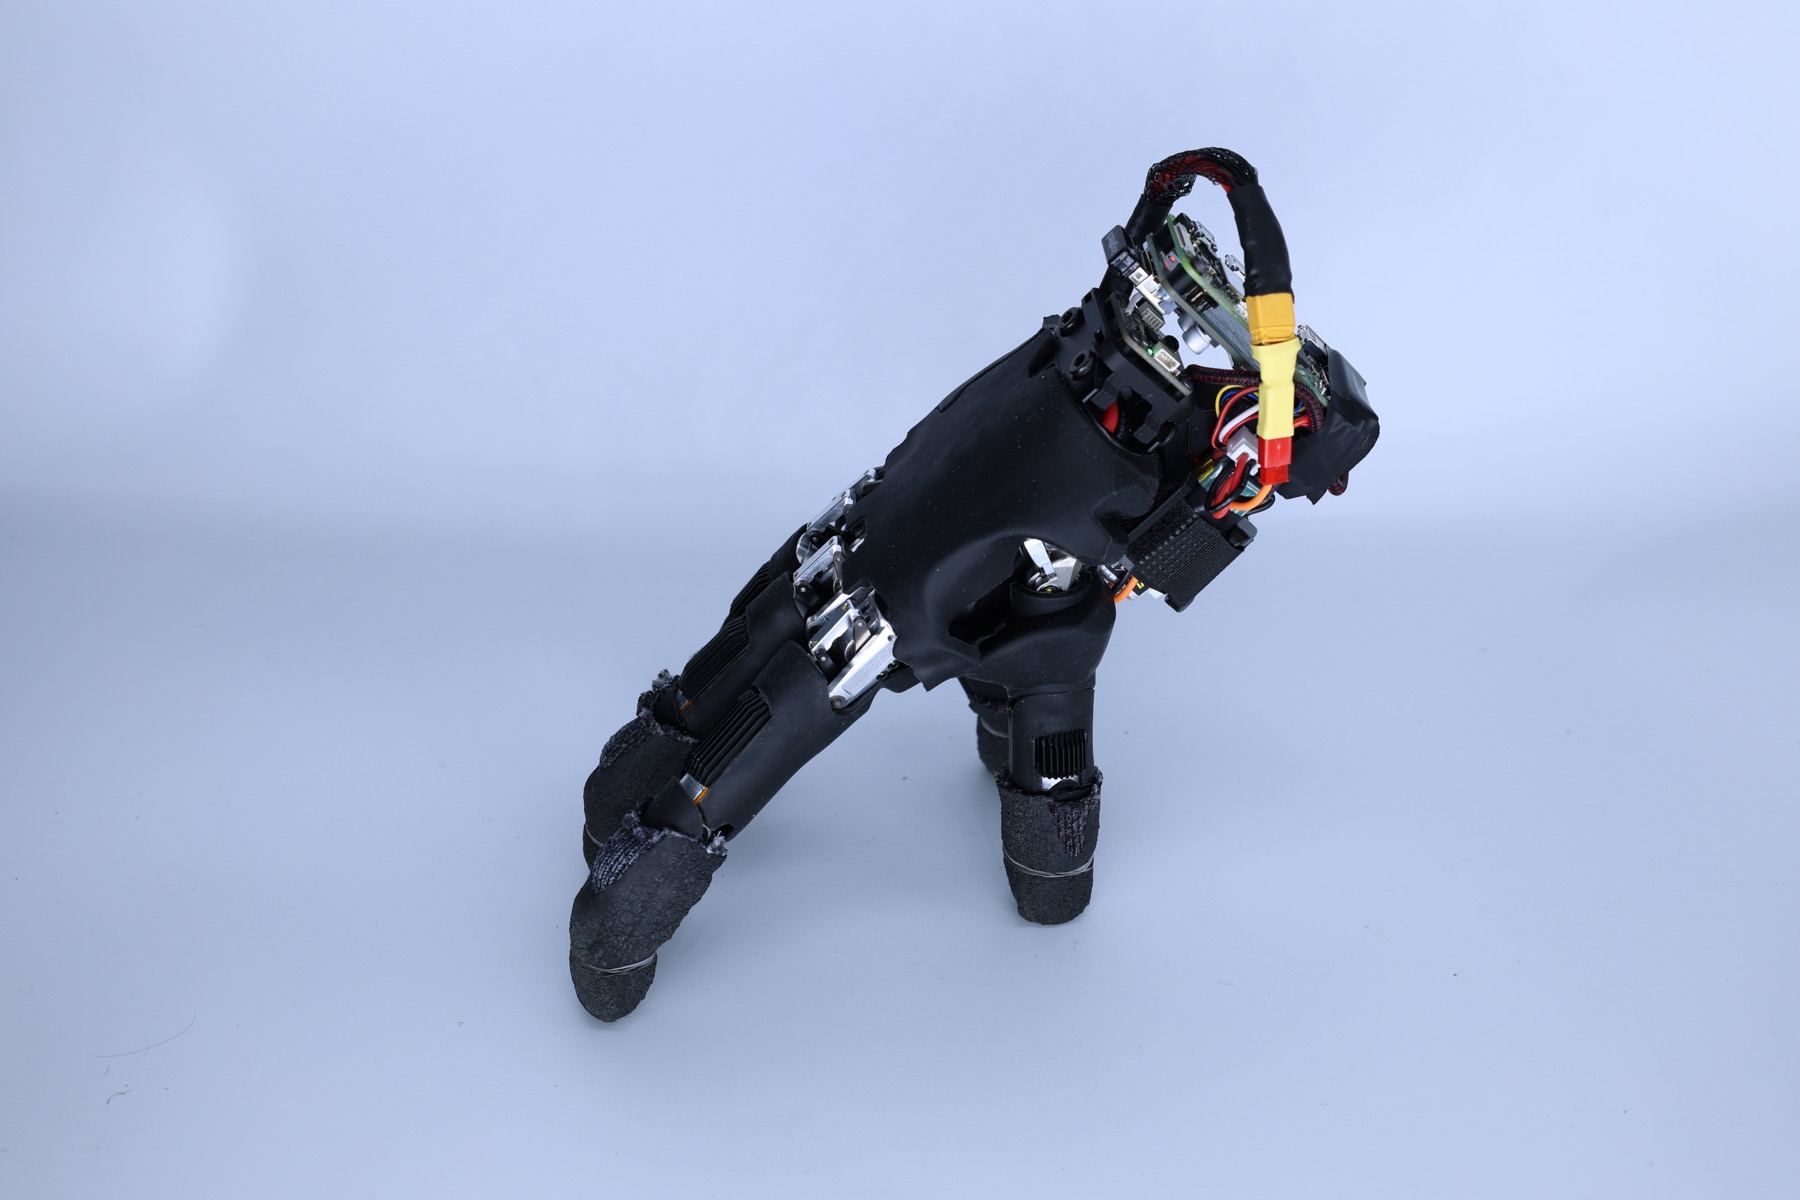 Robotyczna dłoń z Soft Robotics Lab na Politechnice Federalnej w Zurychu.
Nie jest to tylko sztuka dla sztuki, bo zastosowania tej maszyny mają być bardzo praktyczne.
Robotyczna dłoń wyposażona we własny napęd umożliwiający przemieszczanie mogłaby operować w ograniczonej przestrzeni bez konieczności podążania za nią ramienia robota, które zwykle ją przenosi. Przykładowo, większy robot mógłby umieścić taką dłoń na powierzchni w pobliżu wąskiego otworu. Następnie dłoń mogłaby przemieścić się w stronę panelu sterowania lub obiektu, wejść z nim w interakcję i wrócić do punktu odbioru – czytamy w pracy naukowej podsumowującej wynalazek i opublikowanej w serwisie arXiv.